+项目素材待更新图片 · 视频 · 设计过程
发射机构设计
RoboMaster · 英雄机器人
双级摩擦轮发射机构 / 俯仰轴重力补偿
2025.06—2026.03
待更新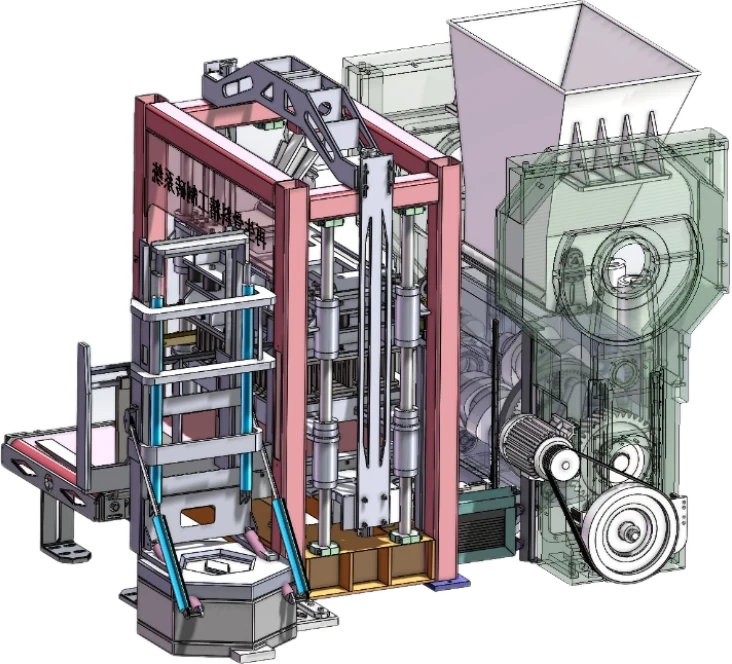
资源再生 · 自动化装备
面向建筑废料的现场再利用,将骨料配料、搅拌、压制与码垛串成一条连续作业链。
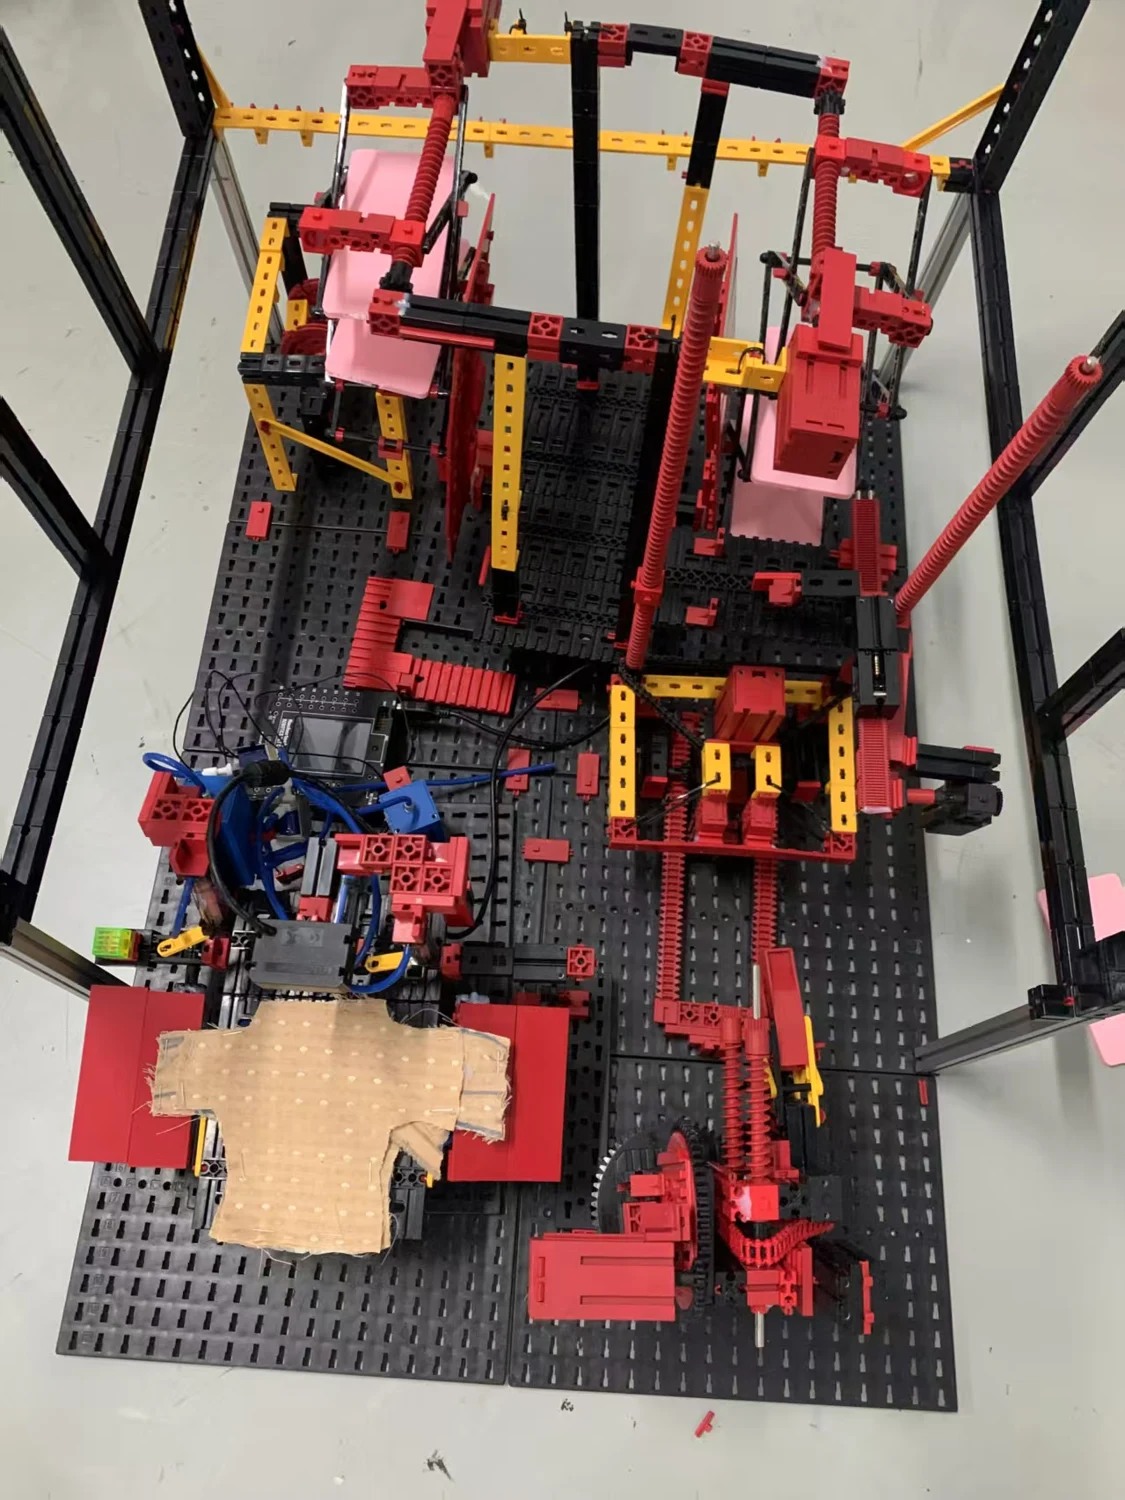
智能家居 · 机电一体化
一套自动衣物管理原型,让衣物从蒸汽熨烫、折叠,到机械转运和定位收纳形成闭环。
发射机构设计
双级摩擦轮发射机构 / 俯仰轴重力补偿
2025.06—2026.03
待更新结构轻量化与工程化优化
镂空减重 / 干涉检查 / 工程图与 BOM
2025.06—2026.03
待更新项目负责人
切根、清洗与风干 / 模块集成 / 样机联调
2025.09—2025.12
待更新发射机构设计
设计并排双级摩擦轮发射机构,匹配分级胶轮硬度、压缩量及转速,结合预置定心约束弹丸姿态,多组实测初速极差控制在 0.3—0.4 m/s。依据静力矩平衡设计俯仰轴重力补偿,通过压簧与导杆实现等效零原长拉簧,并配合视觉组完成自瞄联调与安装偏差排查。
结构轻量化与工程化优化
在团队既有方案上进行板件镂空减重,保留主要承载路径与孔位周边支撑,整体减重约 2 kg。使用 SolidWorks 校核干涉、运动空间和装配间隙,结合加工工艺优化孔槽及薄壁特征,完成工程图、BOM 与图纸变更维护。
项目负责人
组织开发集切根、去叶、清洗、风干和包装于一体的样机。设计双侧夹板与切刀协同机构,以及喷淋风干模块,通过 3 组参数对比调整清洗与脱水效果。校核工位输送高度与装配间隙,配合电控联调,完成样机搭建与全流程演示。
项目负责人
负责翻板折叠、气囊蒸汽熨烫及蜗轮蜗杆夹爪机构设计;结合丝杆升降、齿轮齿条推送和剪叉式收纳结构,协调定位与执行时序,完成衣物护理与收纳一体化设计。
查看机构与演示视频 ↗2026.07 — 2026.09
CQE 实习生
协助受理外部质量反馈,参与 8D 报告编制。运用 5Why、鱼骨图分析根因,跟踪 CAPA 纠正预防措施及验证进展,汇总不良数据、维护问题台账,并整理客户现场审核材料。
YOUNG DREAMS
运营管理 & 机械组组长
制定阶段计划,协调机械、电控团队,统筹采购、外协加工与成本预算。负责机械组任务分配、方案评审及工程文档规范,组织新生培训与技术传承;同时担任校级竞赛及路演主持人。
熟练使用 SolidWorks、AutoCAD,开展零件建模、装配检查、工程图与 BOM 编制。了解 CATIA,具备 ANSYS、ADAMS 基础操作能力。
熟悉 CNC 与 3D 打印工艺,结合受力、孔槽尺寸、薄壁特征及装配要求评估可制造性,配合加工对接、结构修改和装配验证;掌握基础图形化编程。
学科竞赛累计获得国家级奖项 5 项、省级奖项 7 项,以下为代表性奖项。
RoboMaster 高校联盟赛步兵对抗赛、3V3 对抗赛国家级三等奖
第十八届全国三维数字化设计大赛国家级三等奖
第二十七届中国机器人及人工智能大赛国家级三等奖
华教&德荟杯 · 增减材复合制造及数字孪生技术创新应用专项赛省部级一等奖
GET IN TOUCH